



GNSS 已广泛应用于车载系统、工业手持设备与 IoT 设备,但产品规格书上的“支持 GPS、Galileo、BDS 等卫星系统”,并不代表实际整机表现就能符合预期。从天线与结构设计、固件算法,到不同卫星系统的支持成熟度,都可能在产品集成后产生规格书上看不出的性能落差。本文通过三类产品的实际测量案例,进一步解析 GNSS 产品在量产与上市前容易被忽略的定位性能风险。
一、本次验证的 DUT 类型与发现的关键问题
本次针对三类搭载 GNSS 功能的产品进行验证:一为车用信息显示终端(GNSS 模块与天线皆内置于结构外壳中),二为工业手持工具模块(规格书宣称支持 GPS、Galileo 等多星系定位),三为日本 IoT 服务供应商的 Gateway。其中案例一与案例三皆与业界参考模块(u-blox)进行同步测量与比对,本次验证发现两项可能直接影响量产产品质量的关键问题:
- 结构外壳造成的天线灵敏度衰退:
车用显示终端的跟踪灵敏度较参考模块劣化达 8 dB,主因为外壳塑料与内部金属件对天线造成屏蔽与阻抗失配。 - 多星系“宣称支持”与“实际性能”存在落差:
同一颗芯片对 GPS 与 Galileo 的支持成熟度差异极大,Galileo 冷启动时间为 GPS 的 7 倍以上,且在标准信号强度下动态定位直接失败(Fail)。
以下分三个案例,完整呈现测量数据与 Allion 的改善建议。
二、测试设备与环境配置
| 配置项目 | 设备/环境规格 | 功能与用途说明 |
|---|---|---|
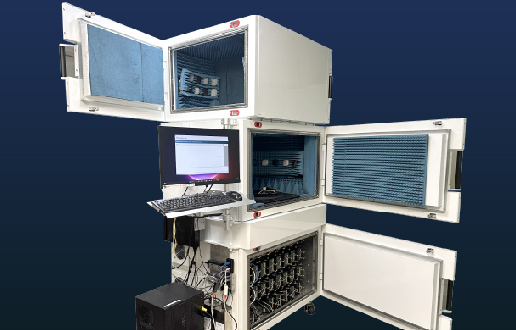
| 测试环境 | 全电波暗室/屏蔽室(Anechoic Chamber) | 铺设高规格 RF 吸波材料,模拟无反射之自由空间传播环境,隔绝外部噪声干扰 |
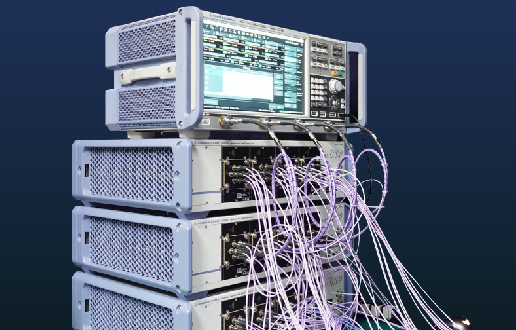
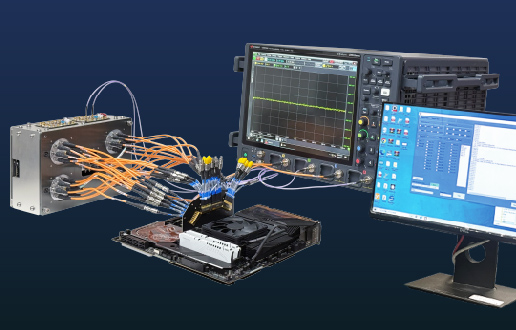
| 卫星信号模拟源 | R&S SMBV100B 矢量信号产生器 | 精确产生多星系 GNSS 射频信号,具备可自定义载噪比(C/N)、频段与信号功率控制能力 |
| 受测设备(DUT) | 车用信息显示终端/工业手持工具模块/IoT Gateway | 搭载内置 GNSS 模块与内置天线之实机,评估外壳与硬件结构对天线性能之影响 |
| 业界对照基准模块 | u-blox Reference Module | 作为业界参考基准(Golden Sample),提供一致性基准数据比对 |
三、案例一:车用信息显示设备 vs. 业界参考模块性能基准比对
测试条件:
GPS 系统、L1 频段、可视卫星数 6 颗,DUT 与对照模块同步测量。
| 测试项目 | 车用显示设备 | 对照模块 u-blox | 差距 | Allion 分析 |
|---|---|---|---|---|
| 冷启动 TTFF | 45 秒 | 36 秒 | +9 | 温启动阶段差距缩小,DUT 甚至微幅领先,冷启动落差主因为星历下载与初始搜星效率 |
| 温启动 TTFF | 29 秒 | 34 秒 | -5 | |
| 热启动 TTFF | 3 秒 | 2.3 秒 | +0.7 | |
| 静态定位精度 | 5 m | 0 m | 5 | 导航用途为主,3–5 m 在开阔道路可接受 |
| 动态定位精度 | 1 m | 1 m | 0 | |
| 跟踪灵敏度 | −127.25 dBm | −135.25 dBm | +8 dB(劣化) | 【关键问题】灵敏度劣化达 8 dB,主因为结构外壳塑料与内部金属件对天线造成屏蔽与阻抗失配 |
| 捕获灵敏度 | -118.25 dBm | -126.25 dBm | +8 dB(劣化) | |
| 重新捕获时间 | 2 秒 | 2.5 秒 | −0.5 | 信号中断后恢复锁定能力表现相近,算法状态机切换正常 |
Allion 发现与建议:
若仅单独测量 DUT,−127.25 dBm 数值不易直接判定优劣;但通过业界基准对照组比对,即可明确定位出 8 dB 的灵敏度损失,为结构与天线团队提供具体的净空区改善依据,建议优先排查天线周边金属件走线与外壳材质介电常数。
若仅单独测量 DUT,−127.25 dBm 数值不易直接判定优劣;但通过业界基准对照组比对,即可明确定位出 8 dB 的灵敏度损失,为结构与天线团队提供具体的净空区改善依据,建议优先排查天线周边金属件走线与外壳材质介电常数。
四、案例二:工业手持工具模块多卫星系统支持之实测性能落差
测试条件:
固定载噪比(C/N)环境下,分别针对 GPS(L1)与 Galileo(E1)进行独立性能验证。
| 验证指标 | GPS(L1 频段) | Galileo(E1 频段) | 落差/状态 | Allion 分析 |
|---|---|---|---|---|
| 冷启动 TTFF | 26 秒 | 184 秒 | 7 倍以上 | 【关键问题】 GPS 温启动比冷启动慢,可能是星历缓存机制反而拖慢解算。Galileo TTFF 启动呈现明显延迟。 |
| 温启动 TTFF | 32 秒 | 91 秒 | 3 倍 | |
| 热启动 TTFF | 3 秒 | 56 秒 | 18 倍 | |
| 静态定位精度 | 1 m | 1 m | 性能相近 | 静态精度 1 m,符合 GIS 数据采集的工程需求,动态 5 m 在密集设施区可能造成标记偏移 |
| 动态定位精度 | 5 m | 4 m | ||
| 跟踪灵敏度 | -151.02 dBm | -148.9 dBm | -2.12 | 性能相近 |
| 捕获灵敏度 | -141.48 dBm | -129.63 dBm | -11.85 | 【关键问题】Galileo 性能显著劣化 |
| 重新捕获时间 | 2.71 秒 | 4.65 秒 | -1.94 | 性能相近 |
| 整体性能评价 | 符合规格预期 | 性能显著劣化 | — | 芯片选星算法与内部固件架构未针对 Galileo 星历进行同等权重优化 |
Allion 发现与建议:
规格书宣称“支持多星系”不代表各星系性能具备一致性。本案例显示,同一产品在不同卫星系统下的实际性能可能存在明显落差,必须通过单一星系逐项测量才能在上市前找出隐性缺陷,建议固件团队针对 Galileo 选星权重与星历解算流程单独优化,而非沿用 GPS 的默认参数。
规格书宣称“支持多星系”不代表各星系性能具备一致性。本案例显示,同一产品在不同卫星系统下的实际性能可能存在明显落差,必须通过单一星系逐项测量才能在上市前找出隐性缺陷,建议固件团队针对 Galileo 选星权重与星历解算流程单独优化,而非沿用 GPS 的默认参数。
五、案例三:IoT Gateway vs. 业界参考模块性能基准比对
测试条件:
BDS 系统、B1 频段、可视卫星数 6 颗,DUT 与对照模块同步测量。
| 测试项目 | IoT Gateway | 对照模块 u-blox | 差距 | 问题分析 |
|---|---|---|---|---|
| 冷启动 TTFF | 35 秒 | 32 秒 | +3 | 性能与对照模块相近 |
| 温启动 TTFF | 39 秒 | 38 秒 | +1 | |
| 热启动 TTFF | 1 秒 | 1 秒 | 0 | |
| 静态定位精度 | 0 m | 0 m | 0 | IoT Gateway 上的用途多半是网络时间同步,故 4 m 落差尚可接受 |
| 动态定位精度 | 5 m | 1 m | +4 | |
| 跟踪灵敏度 | −152.66 dBm | -155.16 dBm | +2.5 | 性能与对照模块相近 |
| 捕获灵敏度 | -137.66 dBm | -136.39 dBm | -1.27 | |
| 重新捕获时间 | 3 秒 | 3 秒 | 0 | 性能与对照模块相近 |
Allion 发现与建议:
整体表现与对照模块接近,TTFF、灵敏度与重新捕获时间的差距均在 3 dB/3 秒以内,基本定位能力已达量产水平。唯动态定位精度 DUT 为 5 m、对照模块为 1 m,差距 4 m。此差距是否影响实际服务质量,取决于 IoT 服务商的内部精度规格,若客户端有更严格的定位精度要求(如 3 m),建议针对动态轨迹跟随算法进一步调优。本案同时证明,即使测试结果符合预期,通过业界基准模块的同步比对仍能为客户提供量化的质量佐证,作为出货验收的数据依据。
整体表现与对照模块接近,TTFF、灵敏度与重新捕获时间的差距均在 3 dB/3 秒以内,基本定位能力已达量产水平。唯动态定位精度 DUT 为 5 m、对照模块为 1 m,差距 4 m。此差距是否影响实际服务质量,取决于 IoT 服务商的内部精度规格,若客户端有更严格的定位精度要求(如 3 m),建议针对动态轨迹跟随算法进一步调优。本案同时证明,即使测试结果符合预期,通过业界基准模块的同步比对仍能为客户提供量化的质量佐证,作为出货验收的数据依据。
六、总结与关键改善指标
本次三个案例揭露两个在规格书审查阶段无法发现的隐性风险:结构外壳对天线的屏蔽损耗,以及多星系支持的性能落差。这两项问题只有在整机层级、以可控信号环境进行测量时才能被量化。
案例三的 IoT Gateway 整体表现与对照模块接近,印证了“表现正常的产品同样需要数据佐证”:没有基准比对数据,无法向客户证明质量达标。
| 关键指标 | 实测数据 | 对质量的意义 |
|---|---|---|
| 结构屏蔽造成的灵敏度衰退 | 8 dB (跟踪与捕获同步劣化) |
外壳与金属结构是量产前必须量化的风险项目,建议天线团队以此数据回推净空区需求 |
| GPS vs. Galileo 冷启动差距 | 7 倍以上 (26 秒 vs. 184 秒) |
不能单靠 GPS 验证结果推论其他星系性能,需逐一星系独立验证 |
| Galileo 捕获灵敏度劣化 | 11.85 dB (vs. GPS) |
弱信号环境下 Galileo 几乎无法辅助定位,多星系定位的实际增益大打折扣 |
| 动态定位失败星系 | Galileo (标准 C/N 下 Fail) |
固件选星逻辑需分星系独立调试,上市前应以单星系动态轨迹逐项验证 |
| 基准比对的价值 | IoT Gateway 与对照模块差距 ≤ 3 dB | 即使结果正常,量化数据仍是向终端客户证明质量达标的必要佐证 |